|
Yucheng Mao I am a first-year PhD student supervisied by Prof. Zhuowen Tu at UC San Diego. Previously, I did my undergraduate study at University of Science and Technology, Beijing. I also spent one year as a master student at UC San Diego. My research interest lies in computer vision, generative models and multimodel learning. |

|
Internships |
|
Shanghai AI Laboratory
Research Intern Feb 2025 - Sep 2025 Mentors: Xudong Xu and Linning Xu. |

|
Adobe Research
Research Intern Jun 2026 - Sep 2026 Mentors: Hanwen Jiang, Hao Tan, and Chongjian Ge. |
Research* Denote equal contribution |
|
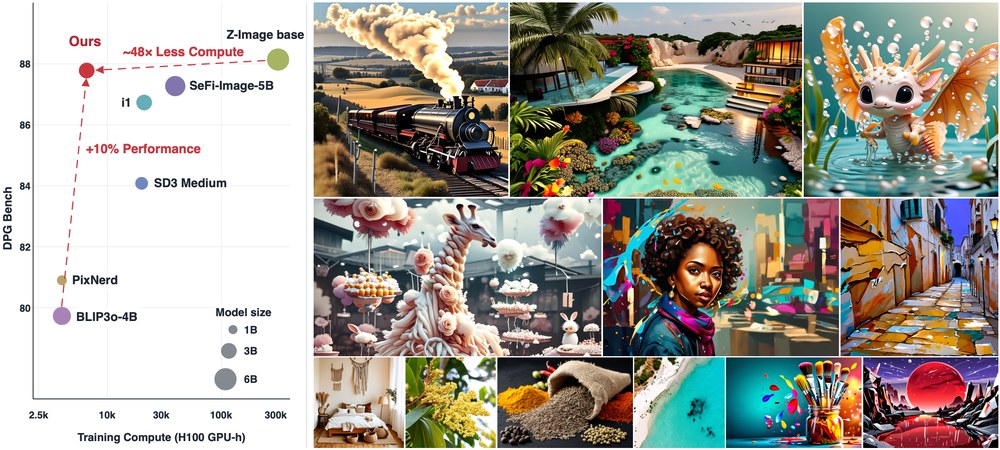
Know, then Draw: A New Learning Paradigm for Visual Generation
Yucheng Mao, Chongjian Ge, Zhuowen Tu, Hao Tan, Hanwen Jiang arXiv, 2026 arXiv Hierarchical representations in semantic space for visual generation. |
|
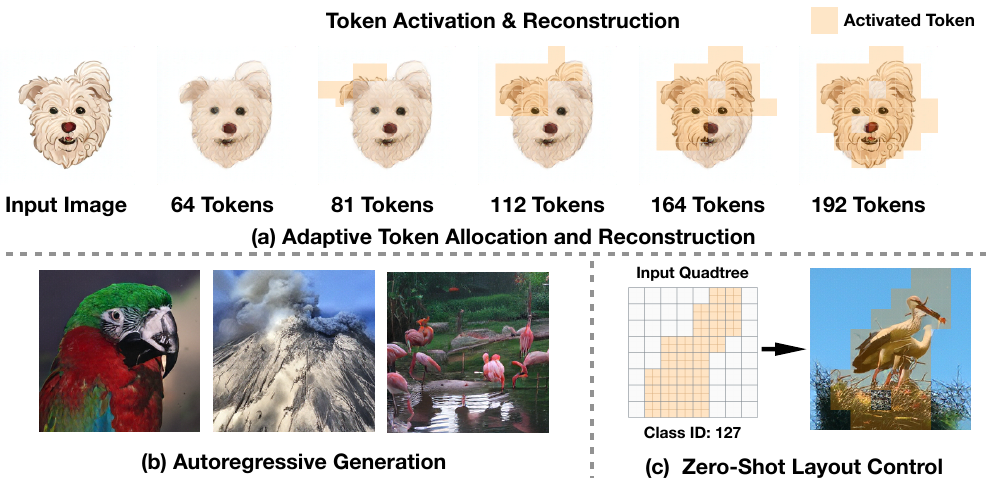
QuadTok: Quadtree Visual Tokenizer for Autoregressive Image Generation
Yucheng Mao *, Zeyuan Chen *, Xiaojun Shan, Xiang Zhang, Divyansh Srivastava, Bingnan Li, Zhuowen Tu arXiv, 2026 Code / arXiv Hierarchical representations for autoregressive image generation. |

|
RoboVIP: Multi-View Video Generation with Visual Identity Prompting Augments Robot Manipulation
Boyang Wang *, Haoran Zhang *, Shujie Zhang *, Jinkun Hao, Mingda Jia, Qi Lv, Yucheng Mao Zhaoyang Lyu, Jia Zeng, Xudong Xu, Jiangmiao Pang, arxiv, 2026 Project page / arXiv Video Generation for Embodied AI |

|
AnySplat: Feed-forward 3D Gaussian Splatting from Unconstrained Views
Yucheng Mao *, Lihan Jiang *, Linning Xu, Tao Lu, Kerui Ren, Yichen Jin, Xudong Xu, Mulin Yu, Jiangmiao Pang, Feng Zhao, Dahua Lin, Bo Dai, SIGGRAPH Asia 2025, ACM TOG Project page / arXiv 3D Gaussian Splating within a minute |

|
Sparse Image Sets Restoration with Multi-View Diffusion Model
Yucheng Mao *, Boyang Wang *, Nilesh Kulkarni, Jeong Joon Park CVPR, 2025 Project page / arXiv Reconstruct a 3D scene with degraded observation. |

|
PreSight: Enhancing Autonomous Vehicle Perception with City-Scale NeRF Priors
Tianyuan Yuan, Yucheng Mao, Jiawei Yang, Yicheng Liu, Yue Wang, Hang Zhao, ECCV, 2024 Code / arXiv A novel framework leverages past traversals to construct static prior, enhancing online perception in later navigations. |

|
Occ3D: A Large-Scale 3D Occupancy Prediction Benchmark for Autonomous Driving
Xiaoyu Tian*, Tao Jiang*, Yunfei Long, Yucheng Mao, Huitong Yang, Yue Wang, Yilun Wang, Hang Zhao, NeurIPS, 2023 Project page / arXiv |
Open Source Contribution |
|
DETR3D-MMDetection3D Framework
Third-Party Implementation Of UltraLiDAR Third-Party Implementation Of GS-LRM |
|
Website inspired by Jon Barron. |